


面向无人自主系统的仿真测试工具
来源:
时间:2025-07-22
1. 成果简介
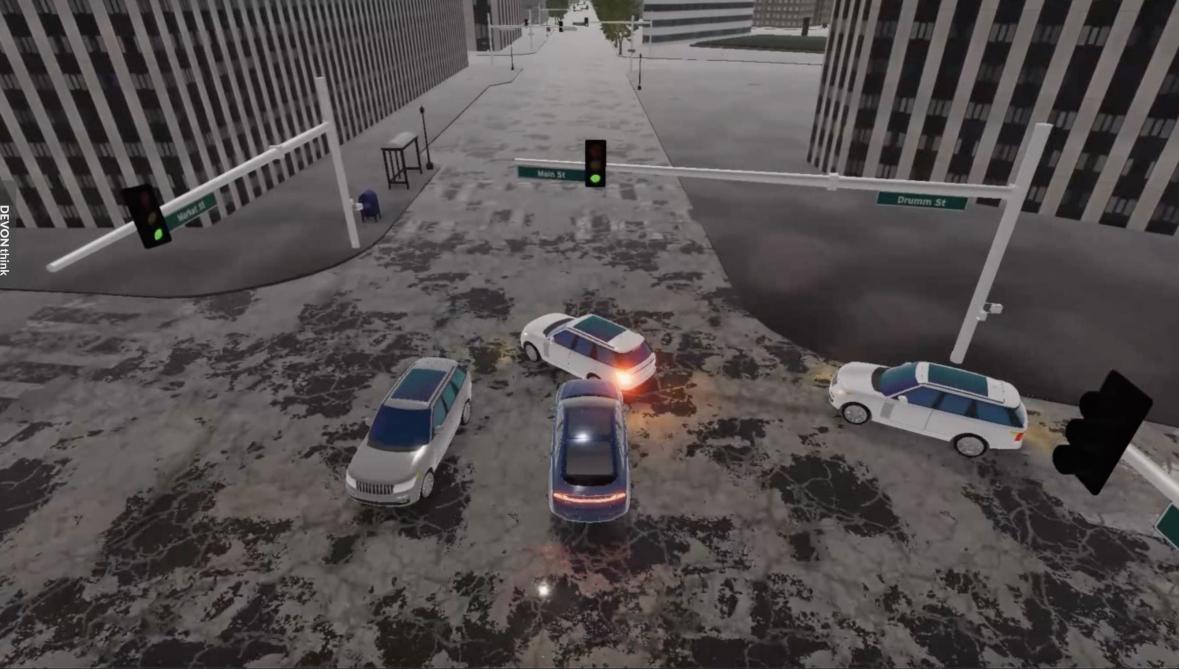
面向无人自主系统的仿真测试工具针对自动驾驶等无人自主系统,提出基于多目标搜索和基于交通事故影响因素挖掘的关键场景生成方法,支持高效发现多样的安全攸关关键场景,提高自动驾驶系统的可靠性。目前已在百度Apollo L4级自动驾驶系统中共发现了25种不同类型的安全违规行为,显著优于现有的自动驾驶仿真测试方法。
2. 技术创新点
该成果技术创新主要体现在以下方面。
(1)基于交通事故影响因素挖掘的关键场景生成方法
(2)设计大模型增强的自适应遗传算法支持高效发现多样的关键场景;
(3)设计面向雷达、摄像头传感器的主动/被动故障模型,提出模糊差分测试方法,支持快速检测自动驾驶系统的故障容忍能力。
3. 技术成熟度
该成果当前处于中试阶段(工程化验证)。
4. 可应用领域
该成果可用于无人自主系统(自动驾驶系统、无人巡检机器人)仿真测试。
5. 联系人
吴国全,gqwu@otcaix.iscas.ac.cn,13811652932

